Eka Robotics 1,45 Milyar Dolar Değerlemeye Ulaştı: Kuvvet Odaklı Manipülasyon Modeli
Yazar: KOZBA
İçindekiler
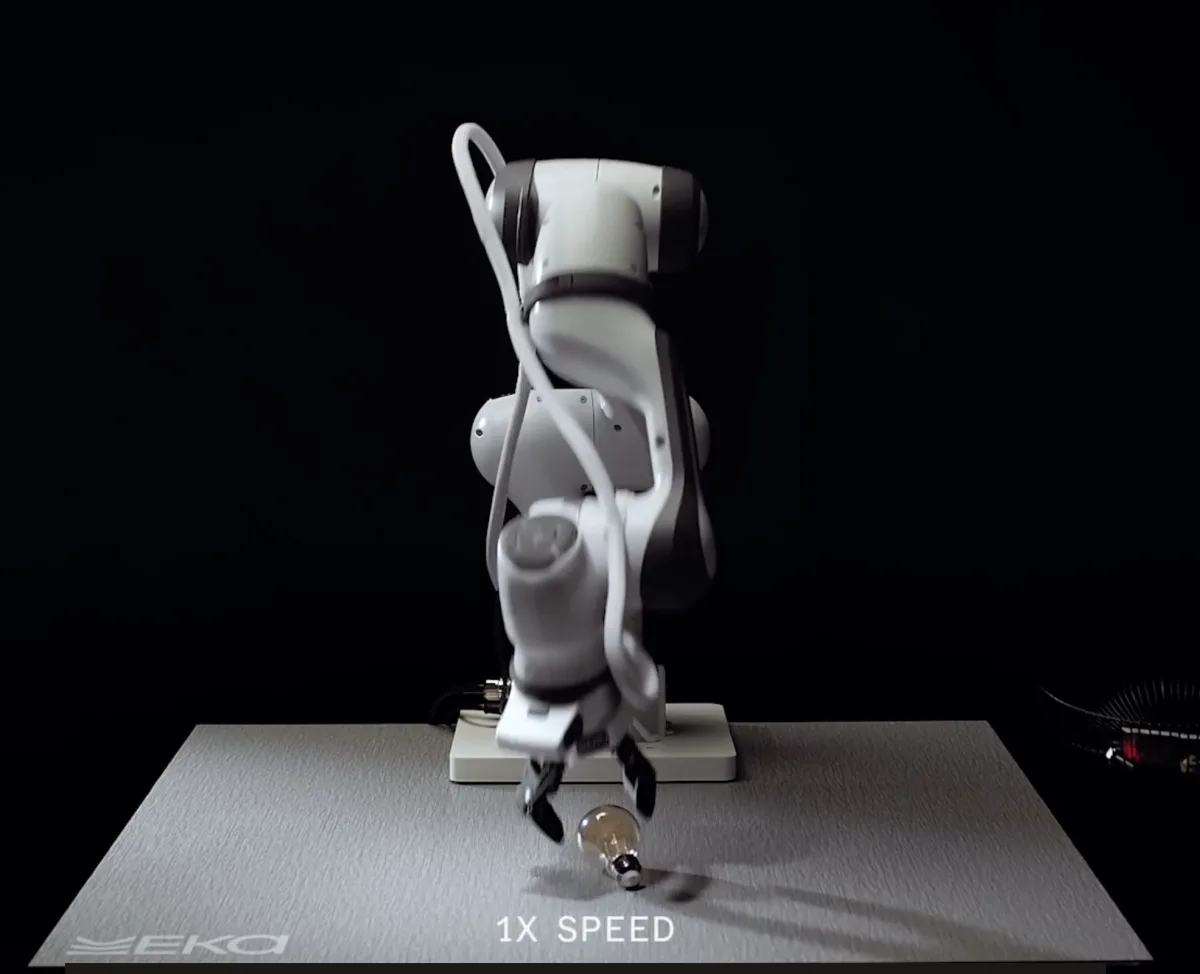
Robotlar, milyarlarca dolarlık yatırıma ve derin öğrenme modellerine beslenen sayısız videoya rağmen hâlâ nesneleri iyi kavrayamıyor. Eka Robotics'in geliştirdiği manipülasyon mimarisi bu tabloyu değiştirebilir. Şirket, kuvvete duyarlı bir tutucu ile yeni türde bir derin öğrenme modelini bir araya getiriyor ve 150 milyon dolarlık A turunu 1,45 milyar dolar değerlemeyle kapattı.
Turu a16z ve F-Prime yönetti. Şirketin kurucuları MIT profesörü Pulkit Agrawal ile eski Google DeepMind araştırmacısı Tuomas Haarnoja. İkisi de robotik kontrol için pekiştirmeli öğrenme alanında önde gelen isimler; ilk kez Berkeley'de lisansüstü eğitim sırasında tanışmışlar.
Rakamlar insanı geçiyor
a16z genel ortağı Raghu Raguram, TechCrunch'a "belirli görevlerde insanüstü performansı şimdiden aşıyorlar" dedi ve önümüzdeki aylarda birçok el becerisi gerektiren manipülasyon görevinde insanüstü seviyeye ulaşılacağını öngördü.
Somut veriler şöyle: Robot, saatte 1 kilograma kadar ağırlıktaki yaklaşık 1.500 nesneyi kaldırabiliyor. İnsan için bu sayı yaklaşık 600. Şirkete göre nesneleri %95'in üzerinde bir güvenilirlikle kavrıyor. Kol, bu hızda hareket ederken kendine zarar verecek kadar güçlü; bir frontier laboratuvarından isminin açıklanmamasını isteyen bir robotikçiye göre bu, ekibin algoritmasının robotu kırmayacağına duyduğu güveni gösteriyor.
Illinois Urbana-Champaign Üniversitesi'nden profesör Kris Hauser, diğer robot demolarıyla karşılaştırdığında "vay canına etkisi" yarattığını söylüyor: Robot, yeniden eğitim olmadan çok sayıda farklı nesneye uyum sağlıyor ve başarısız olduğunda tekrar tekrar deniyor. Hauser bunu "ürkütücü derecede insani" diye niteliyor.
Görme değil kuvvet: mimarinin farkı
Bu yeteneklerin kaynağı modelin nasıl kurulduğu. Eka, dil-görme-eylem (VLA) modeli yerine dil-kuvvet-eylem şemasını kullanıyor. Yani sistem, dil ile görsel girdi ve eylem arasındaki ilişkiyi değil, dil ile kuvvet girdisi ve eylem arasındaki ilişkiyi öğreniyor.
Agrawal, "Son milimetre problemini kapattığınız asıl yol görme değil" diyor. Ona göre görme, nesnenin kabaca nerede olduğunu ve duruşunu söylüyor; ancak gerçek kavrama ve arama kuvvetler üzerinden gerçekleşiyor.
Bu, robotik dünyasında uzun süredir tartışılan bir teze denk düşüyor. Rodney Brooks gibi eleştirmenler, kuvvet ve dokunuşu temsil etmeyen üretken yapay zeka robotik modellerinin başarısız olacağını savunuyordu. Eka'nın sonuçları bu eleştiride haklılık payı olduğunu gösteriyor.
Şirket, geleneksel tutuculardan daha esnek ve daha çok kuvvet sensörü içeren özel bir robot el tasarlamak zorunda kaldı. El temasa tepki veriyor; ahududu gibi hassas bir nesneyi ezmemesinin nedeni bu. Kurucular, yöntemin ayrıntılarını rekabet gerekçesiyle paylaşmıyor ama özünü şöyle anlatıyor: Robotun kavrama sırasında karşılaşacağı çoklu kuvvetleri modelleyen bir fizik simülatörü kullanılıyor ve bu, ölçekte çalıştırılabilen bir pekiştirmeli öğrenme ortamına dönüştürülüyor. Ekip, dakikalar içinde binlerce saatlik robot deneyimi üretebildiklerini söylüyor.
Simülasyon, insan demosundan daha verimli
Hauser'ın dikkat çektiği nokta, ekibin insan gösterimlerinden toplanan veriyle sınırlı kalmaması: "Pekiştirmeli öğrenmeyle robotun kendisine verilen her türlü gösterimi aşabileceği bir yaklaşım izliyorlar." Gig çalışanlarının topladığı videolara ya da operatörlerin saatler süren tekrarlarına bağımlı olmamak, ölçeklenebilirlik açısından belirleyici.
Agrawal bunu "Eka'nın köprülediği şey, modern robotiğin baş belası olan genellik-donanım performansı açığı" diye özetliyor. Bugün en genellenebilir fiziksel yapay zeka modelleri birçok görevi deneyebiliyor ama iyi yapamıyor; tek görevde çok iyi olan modeller ise ticari olarak anlamlı bir iş kurmuyor.
Labdan üretim hattına: asıl sınav
Eka henüz sahadaki iddiasını kanıtlamış değil. Şirket, pick-and-place ve kablo manipülasyonu yapan birkaç endüstriyel müşteriyle gizli pilotlar yürütüyor. Ancak laboratuvardan üretim hattına geçiş, simülasyondan gerçeğe geçiş kadar zor.
Hauser'a göre asıl zorluk, entegratörlerle gerçek montaj hatlarında çalışmak ve bir yıl boyunca durmadan işlemesini sağlamak. İkinci açık soru ise tekniğin farklı görevlere ne kadar genellenebildiği: Görülen şey pick-and-place, oysa endüstride katma değer yaratan birçok görev bundan daha karmaşık.
Donanım tarafında Agrawal'ın verdiği bilgi: 1.000 doların altında maliyetli tutucu, 5 milyon çevrim için derecelendirilmiş. Hedef ise standart endüstriyel kolların çıtası olan 20 milyon çevrim. Yani ekonomik denklem henüz kapanmış değil.
Eka'nın stratejisi pragmatik: iki dikeyde (yerleştirme ve kablo işleme) mükemmel sonuç almak, sonra yaklaşımı genişletmek. Fiziksel yapay zeka yatırımcıları için bu tur, "kuvvet tabanlı modeller" tezine verilen en net mali destek olarak okunacak.