İçindekiler
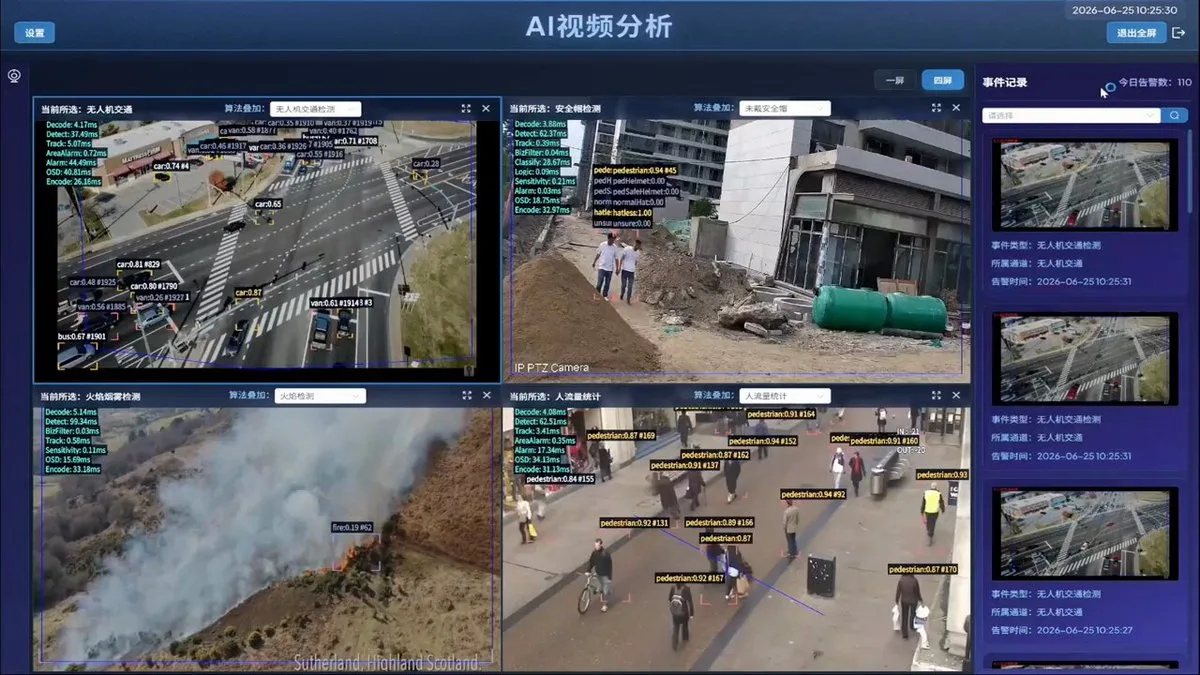
Uçta (edge) yapay zeka, görüntüyü buluta göndermeden karar vermeyi hedefliyor; ama donanım çeşitliliği bu işi zorlaştırıyor. CosmoEdge, tam bu boşluğa yerleşen C++ tabanlı bir uç yapay zeka motoru olarak yayınlandı: video analitiği ile cihaz üstü görsel dil modellerini (VLM) aynı uygulama katmanında buluşturuyor. Proje Apache-2.0 lisansıyla açık kaynak ve GitHub'da 1.474 yıldıza ulaştı.
CosmoEdge Nedir?
CosmoEdge, Sophon, Rockchip ve x86 platformlarında çalışan üretim sınıfı bir uç yapay zeka motoru. Yalnızca model sunucusu değil; model içe aktarma, görsel orkestrasyon, alarm üretimi ve olay iletimi katmanlarını da kapsıyor. Depoda kararlı sürüm olarak v1.1.0 yayında ve proje v1.1.0 sonrasında geliştirme dalında ilerliyor.
Hangi donanımlarda çalışıyor?
- Sophon BM1688 ve CV186X
- Rockchip RK3576 ve RV1126B
- x86 sunucular; ayrıca Apple Silicon macOS için Docker önizlemesi
Depo belgelerinde BM1688 ve CV186X üzerinde VLM'in kanal başına 0,1 FPS ile 6 kanala kadar doğrulandığı, RK3576'da 4 kanalın doğrulandığı belirtiliyor. RV1126B için VLM iddiası ise bu sürümün kapsamı dışında tutulmuş — yani proje, test edilmeyen yeteneği pazarlamıyor.
Görsel orkestrasyon: sürükle-bırak ile akış kurma
Web konsolunda bileşenleri sürükleyip bırakarak bir akış kuruluyor. Görüntü alma, tanıma, kural değerlendirme ve bildirim gönderme tek hatta bağlanıyor. Kurulum Docker Compose ile tek komuta iniyor; ardından senaryo yapılandırma rehberiyle ilk tespit görevi oluşturuluyor.
Hazır senaryolar ve yeni hedef tanımlama
Projenin tanıtımında 29 hazır senaryo şablonundan söz ediliyor; yüz karşılaştırma, duman algılama, araçların yasak yere park etmesi, telefonla oynama ve iş kıyafeti kontrolü bunlar arasında. Yeni bir nesneyi tanımak için modeli yeniden eğitmek gerekmiyor: metin istemi (prompt) verilerek modelin karede o hedefi araması isteniyor. Biten bir çöp konteyneri ya da açık kalan yangın dolabı gibi durumlar da görsel dil modelinin yorumuna bırakılabiliyor.
Kamera erişimi: ONVIF ve GB28181
Geliştirme dalına ONVIF keşfi ve kimlik doğrulamalı erişim ile GB28181 cihaz yönetimi (TCP/UDP sinyalleşmesi ve görüntü alma) eklenmiş. Böylece mevcut IP kameralar ayrı bir katman kurmadan sisteme bağlanabiliyor; x86 ve Sophon gibi farklı platformlar aynı yönetim API'lerini kullanıyor.
Benchmark yaklaşımı
Proje, senaryo bazlı ölçümler ve sabit profille çalıştırılmış 72 saatlik gözlem sonuçlarını yayınlıyor; yöntem ve yeniden üretim adımları da belgelenmiş. Belgelerde bu sayıların maksimum kapasite sertifikası ya da üretim önerisi olmadığı açıkça yazılmış. Ölçüm dürüstlüğü, kamera altyapısı satın alan teknik ekipler için önemli bir sinyal.
Lisans ve ticari sınırlar
Depodaki çekirdek motor ve konsol Apache-2.0 lisanslı. Ancak sertifikalı donanım, ticari hazır model paketleri ve Model Guard dağıtım koruması ayrı bir kapsamda ele alınıyor. Yani kod açık, fakat ticari model paketleri cihaza bağlı sertifika gerektirebiliyor; bunu baştan bilmek sahada sürpriz önlüyor.
Yan projeler: eğitim Skill'i ve MCP bağlantısı
CosmoEdge Training Skill, kendi verinizle nesne dedektörü eğitmek isteyenler için ayrı bir depoda (v0.1.0-preview.1) duruyor. CosmoEdge Connect ise yerel bir MCP köprüsü kuruyor: yapay zeka asistanı alarmları sorgulayabiliyor, olay görsellerini çekebiliyor ve doğrulanmış tespiti başlatıp durdurabiliyor (v0.1.0-alpha.1 kaynak önizlemesi).
Kimler için?
Fabrika, mağaza zinciri, site ve tesis güvenliği gibi hazır kamera altyapısı olan ve görüntüyü buluta çıkarmak istemeyen ekipler için düşünülmüş. Ayrıca uç donanım üzerinde görsel dil modeli denemek isteyen geliştiriciler, tek depoyla hem motoru hem konsolu kurup deneyebiliyor.
Sonuç
CosmoEdge, "kamerayı AI'a bağla" işini model seçme, akış kurma, alarm ve olay iletme zincirine kadar taşıyan bütüncül bir paket sunuyor. Sophon ve Rockchip gibi farklı çiplerde aynı deneyimi vadetmesi ve ölçüm sonuçlarını sınırlarıyla paylaşması projeyi öne çıkarıyor. Kaynak kod ve kurulum adımları github.com/cosmo-wander-ai/cosmo-edge adresinde.